一次性搞清楚步進電機與伺服電機的核心區別
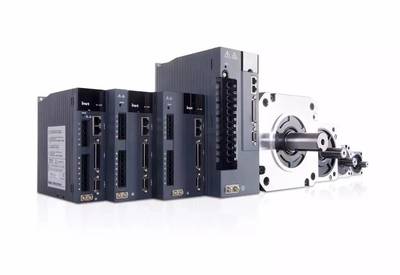
在電機及其控制系統研發領域,步進電機和伺服電機是兩種最常見且應用廣泛的控制電機。它們都能實現精確的位置、速度和力矩控制,但在原理、性能和應用上存在本質區別。理解這些區別,對于選擇合適的驅動方案至關重要。
一、 工作原理與結構差異
- 步進電機:其工作原理基于電磁鐵吸引永磁體的基本原理。它將電脈沖信號轉換為角位移,每接收到一個脈沖,電機就按設定的方向轉動一個固定的角度(即步距角)。其內部結構通常為永磁式或混合式,沒有內置的位置反饋裝置(開環控制)。
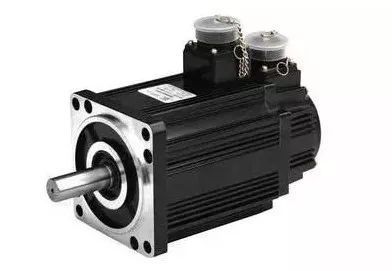
- 伺服電機:其工作原理基于閉環控制理論。它通常由電機本體(交流永磁同步電機為主)、編碼器和驅動器三部分組成。編碼器實時反饋電機轉子的位置信息給驅動器,驅動器將反饋信號與目標指令進行比較,并調整輸出電流,形成一個閉環控制系統,確保電機精確跟隨指令。
二、 核心性能指標對比
- 控制精度:
- 伺服電機:精度極高。其精度取決于編碼器的分辨率(可達數萬線甚至更高),且閉環控制能實時修正誤差,不存在累積誤差。
- 步進電機:精度由步距角決定(常見有1.8°、0.9°)。其為開環控制,單步誤差小,但在高速或負載突變時可能發生“丟步”(脈沖未執行)或“過沖”(超越目標位置),且誤差會累積。
- 動態響應與過載能力:
- 伺服電機:動態響應極快,加速性能優異。具備強大的過載能力(通常可達額定轉矩的2-3倍),能短時間內克服較大的慣性負載。
- 步進電機:啟停響應快,但在高速時力矩下降快(存在“力矩-頻率”特性曲線)。過載能力差,一旦負載力矩超過其保持轉矩,極易失步。
- 運行特性:
- 伺服電機:運行平穩,即使在低速時也無振動和噪音(得益于閉環控制)。速度范圍寬,可實現恒力矩輸出。
- 步進電機:低速時易出現低頻振動和噪音(共振現象)。高速性能弱,力矩隨轉速升高而下降。
- 成本與復雜度:
- 步進電機:系統結構簡單,成本低,調試和維護相對容易。
- 伺服電機:系統復雜,包含高精度反饋元件,成本高昂,對調試技術要求高。
三、 典型應用場景選擇指南
- 選擇步進電機,當:
- 成本是首要考慮因素,預算有限。
- 負載確定、穩定,且對動態響應和高速性能要求不高。
- 需要簡單開環控制即可滿足精度要求,如桌面3D打印機、掃描儀、小型CNC機床的進給軸、廣告展架等。
- 選擇伺服電機,當:
- 對精度、速度和動態響應有極高要求。
- 負載變化大,需要強大的過載能力和恒力矩輸出。
- 要求運行極其平穩、安靜,如工業機器人關節、高精度數控機床、半導體封裝設備、高速貼片機等。
四、
簡而言之,步進電機像一個“服從指令但需自行保持步調”的士兵,結構簡單、經濟,但在復雜(高速、變載)環境下可能“出錯”。伺服電機則像一個“眼觀六路、耳聽八方并實時修正”的智能機器人,性能卓越、精準可靠,但代價是更高的成本和系統復雜性。
在電機及控制系統研發中,工程師應根據具體的應用需求、性能指標、成本預算和系統復雜度進行綜合權衡,才能做出最優選擇。隨著技術發展,兩者界限在某些領域(如采用閉環控制的高端步進系統)有所模糊,但上述核心差異依然是選型的基本依據。
如若轉載,請注明出處:http://www.happy9.cn/product/26.html
更新時間:2026-09-17 03:49:08